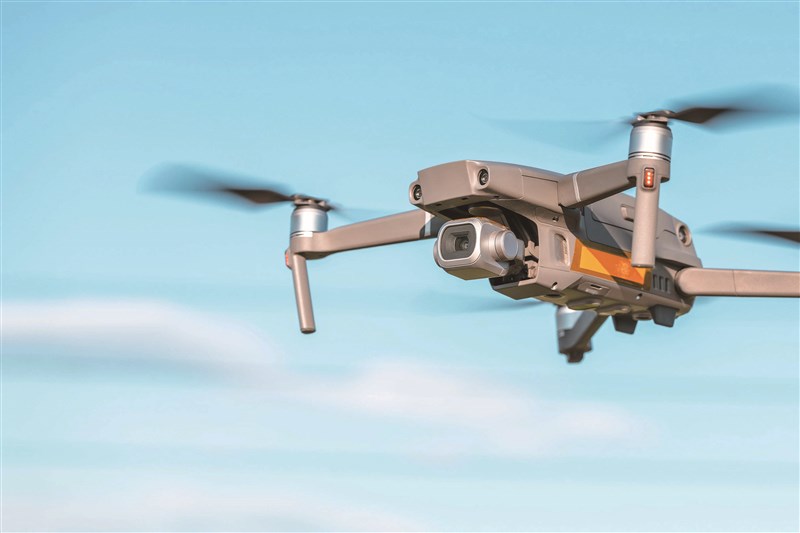
 圖/123RF
文/卓恩基地—無人機訓練暨服務
無人機的飛行,是一場無人機與空氣之間的精密對話。
想像無人機懸浮在空中時,正參與一場四方勢力的「拔河比賽」。當這四股力量達到平衡,無人機就能穩定飛行。
空中拔河 基本四力
等速直線飛行不代表沒有受力,而是「淨力為零」。當你想加速時,必須增加推力使其大於阻力;當你想爬升,升力必須大於重力。
力量 物理本質
推力(Thrust) 由馬達帶動螺旋槳旋轉,將空氣向後/下撥動產生的反作用力。
阻力(Drag) 空氣對機身的摩擦與碰撞,阻礙前進的力量。
升力(Lift) 透過旋翼產生的壓力差或下洗氣流,支撐機體上升。
重力(Weight) 來自於無人機本身的質量與地心引力的作用。
單純上升並不夠,無人機必須能精準移動。多旋翼機(如四軸)透過改變各個馬達的轉速(RPM)來實現動態控制。
俯仰(Pitch) 調高後方馬達轉速,同時調低前方轉速。機身向前傾斜,部分升力轉化為向前的推力。
翻滾(Roll) 調高左側馬達轉速,同時調低右側轉速。機身向右傾斜,產生向右的移動力。
偏航(Yaw) 這是利用「反扭力矩」的原理。當順時針槳加速、逆時針槳減速時,抵消後的扭力差會帶動機身全轉。
無人機的穩定性並非天生,而是內部的飛行控制器(FC)每秒進行數百次修正的結果。這解釋出為什麼即使平衡性不佳,電子系統仍能強行穩定機身。
螺旋槳其實是一對「旋轉的機翼」。為什麼螺旋槳通常看起來是扭曲的?
速度差異:螺旋槳轉動時,槳尖(Tip)移動的速度比槳根(Root)快得多。
扭轉設計(Twist):為了讓槳葉各處產生的推力均勻,槳根通常設計得較厚、攻角較大;槳尖則較薄、攻角較小。
流體連續性:Q=AXV。當氣流經過旋翼產生的窄道時,速度會加快,這進一步強化了升力的表現。
穩定平衡 機身哲學
靜態穩定性:當無人機受到陣風干擾偏離姿態後,能否自動產生恢復原狀的趨勢。
重心位置(CG):重心若偏離幾何中心太遠,部分馬達將長期處於高負載狀態,增加故障風險並縮短部分馬達飛行時間。
尊重物理 安全飛行
無人機的每一吋設計——從螺旋槳的扭轉到機身的流線型——都是物理定律的具體呈現。理解這些原理,當你在操作遙控器時,所感受到的,不再只是電子的訊號,而是指尖下流動的空氣力量。本文內容摘錄來源:卓恩基地–無人機訓練暨服務,經原作者授權刊載,版權所有,請勿未經授權轉載。